Az AI szerepe az autonóm vezetésben
Az autonóm vezetés egy gyorsan fejlődő technológia, amely forradalmasíthatja a jövőbeni közlekedésünket. Az autonóm autók, más néven önvezető autók olyan járművek, amelyek emberi beavatkozás nélkül is képesek navigálni. Ezek az autók nagymértékben támaszkodnak a mesterséges intelligenciára (AI) és a gépi tanulási algoritmusokra, hogy döntéseket hozzanak és reagáljanak a környezetükre. Ebben a cikkben megvizsgáljuk az AI szerepét az autonóm vezetésben, és ennek mikéntjét átalakítja az autóipart.
Mik azok az önvezető autók?
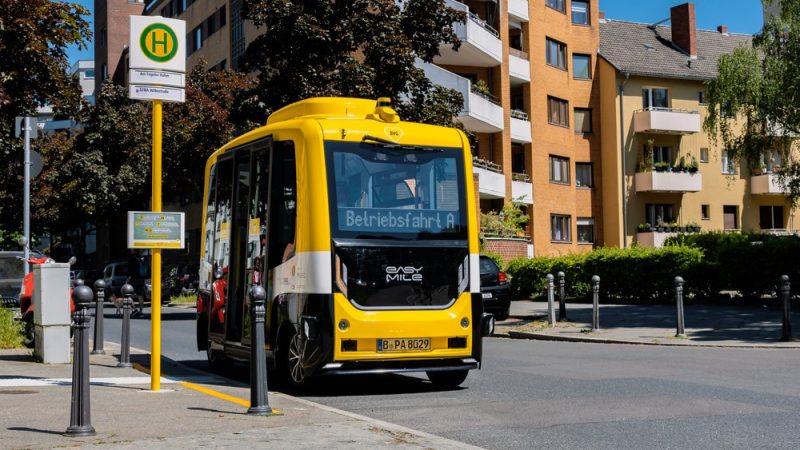
Az autonóm autók olyan járművek, amelyek érzékelők, kamerák és mesterséges intelligencia-algoritmusok kombinációját használják, hogy emberi beavatkozás nélkül navigálják magukat. Úgy tervezték őket, hogy érzékeljék környezetüket, és ezen információk alapján hozzanak döntéseket. Ezek az autók érzékelik a közlekedési jelzéseket, a gyalogosokat, más járműveket és az útviszonyokat, hogy biztonságosan navigálhassanak A pontból B pontba. Az autonómia különböző szintjei vannak, a 0. szinttől (nincs automatizálás) az 5. szintig (teljes automatizálás). 5. szintű autonóm autók teljesen önvezetőek, és nem igényelnek emberi beavatkozást.
AI és autonóm vezetés

Az AI az autonóm vezetés hajtóereje. Az autonóm autók a gépi tanulási algoritmusok, a számítógépes látás és a mély tanulás kombinációját használják a döntések meghozatalához és a környezetükben való navigáláshoz. Ezek az algoritmusok lehetővé teszik az autó számára, hogy valós időben elemezzen hatalmas mennyiségű adatot, ami lehetővé teszi számára gyorsan és biztonságosan reagálni a környezetében bekövetkezett változásokra.
Mi a mesterséges intelligencia szerepe az autonóm járművek infrastruktúrájának kiépítésében?
Az autonóm vezetés sikere az azt támogató infrastruktúrától függ. Az AI döntő szerepet játszik ennek az infrastruktúrának a kiépítésében. Például a Mesterséges intelligencia felhasználható a forgalmi minták elemzésére és optimalizálja a forgalom áramlását. Használható továbbá részletes térképek készítésére azokról az utakról és autópályákról, amelyek elengedhetetlenek az önvezető autók biztonságos közlekedéséhez.
Hogyan döntenek az autonóm autók életről-halálról?
Az autonóm autók fejlesztése előtt álló egyik legnagyobb kihívás az, hogy hogyan hozzanak életre-halálra vonatkozó döntéseket. Például, ha egy önvezető autó olyan helyzetben van, amikor választania kell aközött, hogy elüt egy gyalogost, vagy lekanyarodik, és esetleg megkárosítja utasait, milyen döntést kell hoznia? Ez egy összetett etikai kérdés, amely alapos mérlegelést igényel. Az AI és a gépi tanulási algoritmusok segíthetnek a probléma megoldása hatalmas mennyiségű adat elemzésével és a biztonságot előtérbe helyező döntéshozatali modellek kidolgozásával.
A GDDR6 fontos az autonóm vezetés jövője szempontjából?
Dupla adatátviteli sebesség (GDDR) egyfajta memória, amely elengedhetetlen az autonóm vezetéshez. Különösen a GDDR6 válik egyre fontosabbá az önvezető autók számára. Ez a memória nagy mennyiségű adat tárolására és feldolgozására szolgál, amelyeket az autó érzékelői és kamerái generálnak. A GDDR6 gyorsabb és hatékonyabb, mint a korábbi generációk, ami azt jelenti, hogy az önvezető autók több adatot tudnak feldolgozni valós időben, javítva ezzel a pontosságukat és biztonságukat.
Autonóm autók: hogyan generálják adataikat
Az autonóm autók hatalmas mennyiségű adatot generálnak, amelyeket döntéshozatalhoz és a környezetükben való navigáláshoz használnak fel. Ezeket az adatokat érzékelők és kamerák kombinációja generálja.
- Érzékelők: Az autonóm autók különféle érzékelőket, köztük lidar-, radar- és ultrahangos érzékelőket használnak környezetük érzékelésére. A Lidar lézersugarak segítségével 3D-s térképet készít az autó környezetéről, míg a radar rádióhullámok segítségével érzékeli más járművek helyzetét és mozgását. Ultrahangos érzékelők közeli tárgyak, például parkoló autók vagy gyalogosok észlelésére szolgálnak.
- fényképezőgépek: A kamerák az autonóm vezetéshez is nélkülözhetetlenek. A közlekedési jelzések észlelésére, az útjelző táblák olvasására, valamint a tárgyak és a gyalogosok azonosítására szolgálnak. A kamerák segítségével részletes út- és autópálya-térképek is készíthetők, amelyek elengedhetetlenek az önvezető autók biztonságos közlekedéséhez.
Hogyan használják az autóipari AI-algoritmusokat az önvezető autókhoz

Az AI-algoritmusok elengedhetetlenek az autonóm vezetéshez. Azok lehetővé teszi az autó számára, hogy döntéseket hozzon és reagáljon környezetébe valós időben. Az önvezető autók különböző típusú gépi tanulási algoritmusokat használnak, beleértve a felügyelt és a felügyelet nélküli tanulást is.
Felügyelt vs felügyelet nélküli tanulás
A felügyelt tanulás egy olyan gépi tanulási algoritmus, amely címkézett adatokat használ fel képezze ki az AI-modellt. Az autonóm vezetés során a felügyelt tanulás használható olyan feladatokhoz, mint a tárgyészlelés, a sávfelismerés és a gyalogos észlelés. A felügyelet nélküli tanulást viszont olyan feladatokhoz használják, ahol az adatok nincsenek címkézve. Ez a fajta tanulás hasznos olyan feladatoknál, mint az anomáliák észlelése és a klaszterezés.
Milyen gépi tanulási algoritmusokat használnak az önvezető autókban
Számos gépi tanulási algoritmust használnak az önvezető autók. Ezeket az algoritmusokat arra tervezték konkrét feladatokat lát el és lehetővé teszi az autó számára, hogy reagáljon a környezetére. Az autonóm vezetés során használt legnépszerűbb gépi tanulási algoritmusok közül néhány:
AdaBoost az adatosztályozáshoz
AdaBoost egy gépi tanulási algoritmus, amelyet az adatok osztályozására használnak. Úgy működik, hogy több gyenge osztályozót egy erős osztályozóvá kombinál. Az autonóm vezetés során az AdaBoost olyan feladatokhoz használható, mint az objektumészlelés és a sávészlelés.
TextonBoost az objektumfelismeréshez
A TextonBoost egy objektumfelismerésre használt gépi tanulási algoritmus. Úgy működik, hogy elemzi egy objektum textúráját, és ezen információk alapján osztályozza azt. A TextonBoost különösen hasznos olyan feladatoknál, mint pl gyalogos észlelés és közlekedési tábla felismerés.
Orientált színátmenetek hisztogramja (HOG)
Orientált színátmenetek hisztogramja (HOG) egy gépi tanulási algoritmus, amelyet objektumészlelésre használnak. Úgy működik, hogy elemzi a kép éleinek tájolását, és ezt az információt objektumok észlelésére használja. A HOG különösen hasznos olyan feladatoknál, mint a gyalogosészlelés és a járműészlelés.
YOLO (Csak egyszer nézel)
A YOLO egy gépi tanulási algoritmus valós idejű objektumérzékelés. Úgy működik, hogy a képet rácsokra osztja, és mindegyik rácsot elemzi az objektumok keresésére. A YOLO különösen hasznos olyan feladatoknál, mint a gyalogosészlelés és a járműészlelés.
Milyen más tanulási algoritmusok használhatók?

Számos más gépi tanulási algoritmus is használható az autonóm vezetés során, az adott feladattól függően. Ezek közé tartozik mély tanulási algoritmusok mint például a konvolúciós neurális hálózatok (CNN-ek) és a visszatérő neurális hálózatok (RNN-ek), valamint a megerősítő tanulási algoritmusok.
Konvolúciós neurális hálózatok
Konvolúciós neurális hálózatok (CNN-ek) egyfajta mély tanulási algoritmus, amelyet gyakran használnak az autonóm vezetés során. Ezeket a hálózatokat vizuális adatok elemzésére tervezték, és különösen hasznosak olyan feladatoknál, mint például az objektumok észlelése és osztályozása. Az autonóm vezetésben a CNN-ek hozzászoktak elemzi a kamerákból és a lidar érzékelőkből származó adatokat tárgyak, például gyalogosok, járművek és közlekedési táblák észlelésére. A hálózat több ezer kép elemzésével megtanulhatja felismerni ezeket az objektumokat, így az autó valós időben tud pontos és megalapozott döntéseket hozni. A CNN-eket az utak és autópályák részletes térképeinek elkészítésére is felhasználták, amelyek elengedhetetlenek az önvezető autók biztonságos közlekedéséhez.
Ismétlődő neurális hálózatok
Ismétlődő neurális hálózatok (RNN) egy másik típusú mély tanulási algoritmus, amelyet az autonóm vezetés során használnak. A CNN-ekkel ellentétben az RNN-eket szekvenciális adatok elemzésére tervezték, így különösen hasznosak olyan feladatoknál, mint a jövőbeli események és pályák előrejelzése. Az autonóm vezetés során az RNN-ek felhasználhatók más járművek és gyalogosok viselkedésének előrejelzésére korábbi mozgásaik alapján. A múltbeli adatok elemzésével az RNN-ek képesek megjósolni a jövőbeli pozíciót és lehetővé teszi az autó számára, hogy ennek megfelelően döntsön. Ez különösen hasznos olyan helyzetekben, amikor bizonytalanság uralkodik, például egy forgalmas kereszteződésben. Az RNN-ek olyan feladatokhoz is használhatók, mint a természetes nyelvi feldolgozás, amely lehetővé teszi az autó számára, hogy megértse az utasok hangutasításait, és válaszoljon azokra.
Záró gondolatok
A mesterséges intelligencia és a gépi tanulás ösztönzi az autonóm vezetés fejlődését. Ezek a technológiák lehetővé teszik az önvezető autók számára, hogy biztonságosan és hatékonyan közlekedjenek a környezetükben. Ahogy a technológia folyamatosan fejlődik, arra számíthatunk, hogy fejlettebb AI-algoritmusokat használnak az autonóm vezetésben.
Mi a reakciód?