

De rol van AI in autonoom rijden
Autonoom rijden is een snel evoluerende technologie die de potentie heeft om de manier waarop we ons in de toekomst verplaatsen te revolutioneren. Autonome auto's, ook wel zelfrijdende auto's genoemd, zijn voertuigen die zichzelf kunnen navigeren zonder menselijke input. Deze auto's vertrouwen sterk op kunstmatige intelligentie (AI) en machine learning-algoritmen om beslissingen te nemen en te reageren op hun omgeving. In dit artikel onderzoeken we de rol van AI in autonoom rijden en hoe het het transformeren van de auto-industrie.
Wat zijn zelfrijdende auto's?
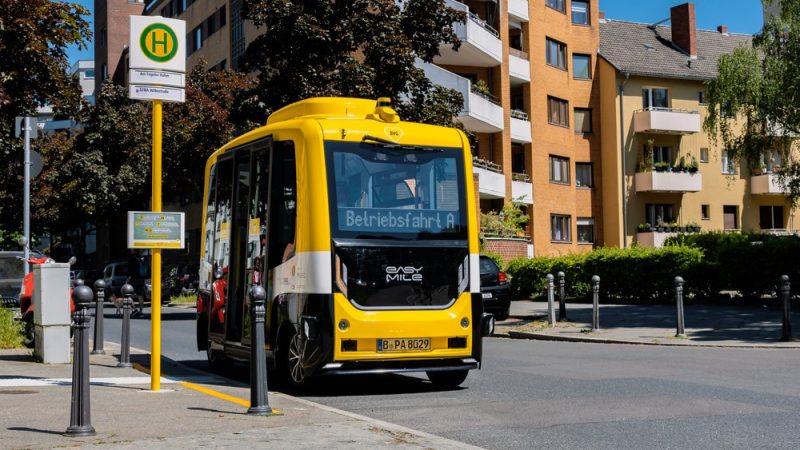
Zelfrijdende auto's zijn voertuigen die een combinatie van sensoren, camera's en AI-algoritmen gebruiken om zichzelf te navigeren zonder menselijke input. Ze zijn ontworpen om hun omgeving te voelen en beslissingen te nemen op basis van die informatie. Deze auto's kunnen verkeerslichten, voetgangers, andere voertuigen en wegomstandigheden detecteren om veilig van punt A naar punt B te navigeren. Er zijn verschillende niveaus van autonomie, variërend van niveau 0 (geen automatisering) tot niveau 5 (volledige automatisering). Zelfrijdende auto's van niveau 5 zijn volledig zelfrijdend en vereisen geen menselijke tussenkomst.
AI en autonoom rijden

AI is de drijvende kracht achter autonoom rijden. Autonome auto's gebruiken een combinatie van machine learning-algoritmen, computer vision en deep learning om beslissingen te nemen en door hun omgeving te navigeren. Deze algoritmen stellen de auto in staat om enorme hoeveelheden data in realtime te analyseren, waardoor hij snel en veilig reageren op veranderingen in de omgeving.
Wat is de rol van AI bij het bouwen van infrastructuur voor autonome voertuigen?
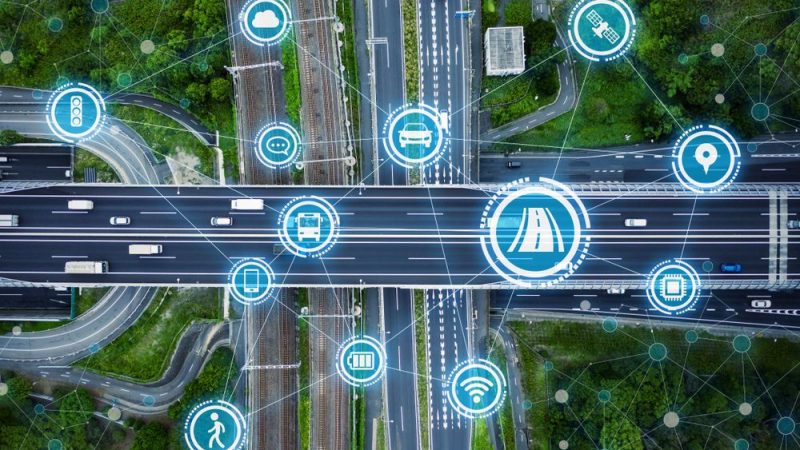
Het succes van autonoom rijden hangt af van de infrastructuur die het ondersteunt. AI speelt een cruciale rol bij het bouwen van deze infrastructuur. Zo kan kunstmatige intelligentie worden gebruikt om verkeerspatronen te analyseren en verkeersstroom optimaliserenHet kan ook worden gebruikt om gedetailleerde kaarten van wegen en snelwegen te maken die essentieel zijn voor zelfrijdende auto's om veilig te kunnen navigeren.
Hoe nemen zelfrijdende auto's beslissingen over leven of dood?
Een van de grootste uitdagingen voor de ontwikkeling van zelfrijdende auto's is hoe ze beslissingen over leven en dood moeten nemen. Als een zelfrijdende auto bijvoorbeeld in een situatie zit waarin hij moet kiezen tussen het raken van een voetganger of het uitwijken en mogelijk zijn passagiers verwonden, welke beslissing moet hij dan nemen? Dit is een complex ethisch vraagstuk dat zorgvuldige overweging vereist. AI- en machine learning-algoritmen kunnen helpen om dit probleem aan te pakken door grote hoeveelheden data te analyseren en besluitvormingsmodellen te ontwikkelen die prioriteit geven aan veiligheid.
Is GDDR6 belangrijk voor de toekomst van autonoom rijden?
Grafische dubbele gegevenssnelheid (GDDR) is een type geheugen dat essentieel is voor autonoom rijden. GDDR6 wordt met name steeds belangrijker voor zelfrijdende auto's. Dit geheugen wordt gebruikt om grote hoeveelheden data op te slaan en te verwerken die worden gegenereerd door de sensoren en camera's van de auto. GDDR6 is sneller en efficiënter dan eerdere generaties, wat betekent dat zelfrijdende auto's meer data in realtime kunnen verwerken, wat hun nauwkeurigheid en veiligheid verbetert.
Zelfrijdende auto's: hoe genereren ze hun data?
Zelfrijdende auto's genereren enorme hoeveelheden data die worden gebruikt om beslissingen te nemen en door hun omgeving te navigeren. Deze data wordt gegenereerd door een combinatie van sensoren en camera's.
- Sensoren: Zelfrijdende auto's gebruiken verschillende sensoren, waaronder lidar, radar en ultrasone sensoren, om hun omgeving te detecteren. Lidar gebruikt laserstralen om een 3D-kaart van de omgeving van de auto te maken, terwijl radar radiogolven gebruikt om de positie en beweging van andere voertuigen te detecteren. Ultrasone sensoren worden gebruikt om objecten in de buurt te detecteren, zoals geparkeerde auto's of voetgangers.
- camera's: Camera's zijn ook essentieel voor autonoom rijden. Ze worden gebruikt om verkeerssignalen te detecteren, verkeersborden te lezen en objecten en voetgangers te identificeren. Camera's kunnen ook worden gebruikt om gedetailleerde kaarten van wegen en snelwegen te maken, die essentieel zijn voor zelfrijdende auto's om veilig te navigeren.
Hoe AI-algoritmen voor auto's worden gebruikt voor zelfrijdende auto's

AI-algoritmen zijn essentieel voor autonoom rijden. Ze de auto in staat stellen beslissingen te nemen en te reageren real-time aan zijn omgeving. Er zijn verschillende soorten machine learning-algoritmen die door zelfrijdende auto's worden gebruikt, waaronder supervised en unsupervised learning.
Begeleid versus niet-gesuperviseerd leren
Supervised learning is een type algoritme voor machinaal leren dat gelabelde gegevens gebruikt om train het AI-model. Bij autonoom rijden kan supervised learning worden gebruikt voor taken zoals objectdetectie, rijstrookdetectie en voetgangersdetectie. Unsupervised learning wordt daarentegen gebruikt voor taken waarbij de data niet is gelabeld. Dit type learning is nuttig voor taken zoals anomaliedetectie en clustering.
Welke machine learning-algoritmen worden gebruikt in zelfrijdende auto's?
Er zijn verschillende machine learning-algoritmen die door zelfrijdende auto's worden gebruikt. Deze algoritmen zijn ontworpen om specifieke taken uitvoeren en de auto in staat stellen om te reageren op zijn omgeving. Enkele van de meest populaire machine learning-algoritmen die worden gebruikt bij autonoom rijden zijn:
AdaBoost voor gegevensclassificatie
AdaBoost is een machine learning-algoritme dat wordt gebruikt voor dataclassificatie. Het werkt door verschillende zwakke classificatoren te combineren tot een sterke classificator. Bij autonoom rijden kan AdaBoost worden gebruikt voor taken zoals objectdetectie en rijstrookdetectie.
TextonBoost voor objectherkenning
TextonBoost is een machine learning-algoritme dat wordt gebruikt voor objectherkenning. Het werkt door de textuur van een object te analyseren en die informatie te gebruiken om het te classificeren. TextonBoost is met name handig voor taken zoals voetgangersdetectie en verkeersbordherkenning.
Histogram van georiënteerde gradiënten (HOG)
Histogram van georiënteerde verlopen (HOG) is een machine learning-algoritme dat wordt gebruikt voor objectdetectie. Het werkt door de oriëntatie van randen in een afbeelding te analyseren en die informatie te gebruiken om objecten te detecteren. HOG is met name handig voor taken zoals voetgangersdetectie en voertuigdetectie.
YOLO (je kijkt maar één keer)
YOLO is een algoritme voor machinaal leren dat wordt gebruikt voor real-time objectdetectie. Het werkt door een afbeelding in rasters te verdelen en elk raster op objecten te analyseren. YOLO is met name handig voor taken zoals voetgangersdetectie en voertuigdetectie.
Welke andere leer-algoritmen kunnen worden gebruikt?

Er zijn verschillende andere machine learning-algoritmen die kunnen worden gebruikt bij autonoom rijden, afhankelijk van de taak die voorhanden is. Deze omvatten diepe leeralgoritmen zoals Convolutional Neural Networks (CNN's) en Recurrent Neural Networks (RNN's), evenals reinforcement learning-algoritmen.
Convolutional Neural Networks
Convolutionele neurale netwerken (CNN's) zijn een type deep learning-algoritme dat veel wordt gebruikt bij autonoom rijden. Deze netwerken zijn ontworpen om visuele data te analyseren en zijn met name handig voor taken zoals objectdetectie en -classificatie. Bij autonoom rijden worden CNN's gebruikt om analyseer gegevens van camera's en lidarsensoren om objecten zoals voetgangers, voertuigen en verkeersborden te detecteren. Het netwerk kan leren deze objecten te herkennen door duizenden afbeeldingen te analyseren, waardoor de auto in realtime nauwkeurige en geïnformeerde beslissingen kan nemen. CNN's zijn ook gebruikt om gedetailleerde kaarten van wegen en snelwegen te maken, die essentieel zijn voor zelfrijdende auto's om veilig te navigeren.
Terugkerende neurale netwerken
Terugkerende neurale netwerken (RNN's) zijn een ander type deep learning-algoritme dat wordt gebruikt bij autonoom rijden. In tegenstelling tot CNN's zijn RNN's ontworpen om sequentiële gegevens te analyseren, waardoor ze met name nuttig zijn voor taken zoals het voorspellen van toekomstige gebeurtenissen en trajecten. Bij autonoom rijden kunnen RNN's worden gebruikt om het gedrag van andere voertuigen en voetgangers te voorspellen op basis van hun eerdere bewegingen. Door eerdere gegevens te analyseren, kunnen RNN's de toekomstige positie voorspellen van deze objecten en laat de auto dienovereenkomstig beslissingen nemen. Dit is met name handig in situaties waarin er onzekerheid is, zoals op een druk kruispunt. RNN's kunnen ook worden gebruikt voor taken zoals natuurlijke taalverwerking, waarmee de auto gesproken opdrachten van passagiers kan begrijpen en beantwoorden.
Conclusie
AI en machine learning stimuleren de ontwikkeling van autonoom rijden. Deze technologieën stellen zelfrijdende auto's in staat om veilig en efficiënt door hun omgeving te navigeren. Naarmate de technologie zich blijft ontwikkelen, kunnen we verwachten dat er meer geavanceerde AI-algoritmen worden gebruikt in autonoom rijden.
Wat is jouw reactie?