Rollen til AI i autonom kjøring
Autonom kjøring er en teknologi i rask utvikling som har potensial til å revolusjonere måten vi beveger oss på i fremtiden. Autonome biler, også kjent som selvkjørende biler, er kjøretøy som er i stand til å navigere seg selv uten menneskelig innsats. Disse bilene er avhengige av kunstig intelligens (AI) og maskinlæringsalgoritmer for å ta avgjørelser og reagere på miljøet. I denne artikkelen vil vi utforske rollen til AI i autonom kjøring og hvordan det er transformere bilindustrien.
Hva er selvkjørende biler?
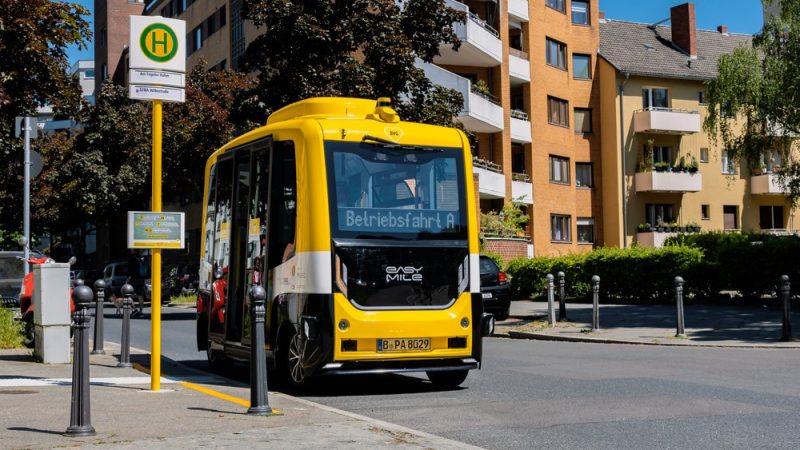
Autonome biler er kjøretøy som bruker en kombinasjon av sensorer, kameraer og AI-algoritmer for å navigere seg selv uten menneskelig input. De er designet for å sanse miljøet og ta beslutninger basert på den informasjonen. Disse bilene kan oppdage trafikksignaler, fotgjengere, andre kjøretøy og veiforhold for å navigere trygt fra punkt A til punkt B. Det finnes ulike nivåer av autonomi, alt fra nivå 0 (ingen automatisering) til nivå 5 (full automatisering). Nivå 5 autonome biler er helt selvkjørende og krever ingen menneskelig innblanding.
AI og autonom kjøring

AI er drivkraften bak autonom kjøring. Autonome biler bruker en kombinasjon av maskinlæringsalgoritmer, datasyn og dyp læring for å ta avgjørelser og navigere i miljøet. Disse algoritmene gjør det mulig for bilen å analysere enorme mengder data i sanntid, noe som gjør det mulig reagere raskt og trygt til eventuelle endringer i omgivelsene.
Hva er rollen til AI i å bygge infrastruktur for autonome kjøretøy
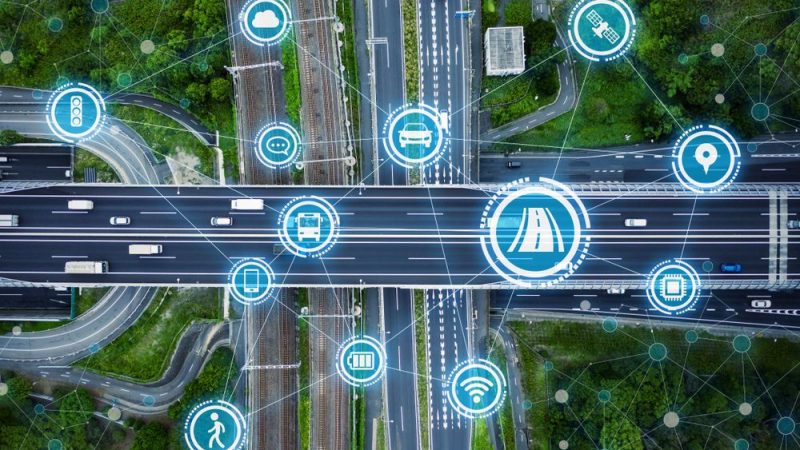
Suksessen til autonom kjøring avhenger av infrastrukturen som støtter den. AI spiller en avgjørende rolle i å bygge denne infrastrukturen. For eksempel kan kunstig intelligens brukes til å analysere trafikkmønstre og optimalisere trafikkflyten. Den kan også brukes til å lage detaljerte kart over veier og motorveier som er avgjørende for at selvkjørende biler skal kunne navigere trygt.
Hvordan tar autonome biler beslutninger om liv eller død?
En av de største utfordringene for utviklingen av autonome biler er hvordan de skal ta avgjørelser på liv eller død. For eksempel, hvis en selvkjørende bil er i en situasjon der den må velge mellom å treffe en fotgjenger eller svinge og potensielt skade passasjerene, hvilken avgjørelse skal den ta? Dette er et komplekst etisk spørsmål som krever nøye vurdering. AI og maskinlæringsalgoritmer kan hjelpe å løse dette problemet ved å analysere enorme mengder data og utvikle beslutningsmodeller som prioriterer sikkerhet.
Er GDDR6 viktig for fremtiden for autonom kjøring
Grafikk dobbel datahastighet (GDDR) er en type minne som er avgjørende for autonom kjøring. Spesielt GDDR6 blir stadig viktigere for selvkjørende biler. Dette minnet brukes til å lagre og behandle store mengder data som genereres av bilens sensorer og kameraer. GDDR6 er raskere og mer effektiv enn tidligere generasjoner, noe som betyr at selvkjørende biler kan behandle mer data i sanntid, noe som forbedrer nøyaktigheten og sikkerheten.
Autonome biler: Hvordan genererer de dataene sine
Autonome biler genererer enorme mengder data som brukes til å ta beslutninger og navigere i miljøet. Disse dataene genereres gjennom en kombinasjon av sensorer og kameraer.
- Sensorer: Autonome biler bruker en rekke sensorer, inkludert lidar-, radar- og ultralydsensorer, for å oppdage omgivelsene. Lidar bruker laserstråler for å lage et 3D-kart over bilens miljø, mens radar bruker radiobølger for å oppdage posisjonen og bevegelsen til andre kjøretøy. Ultralydssensorer brukes til å oppdage objekter i nærheten, for eksempel parkerte biler eller fotgjengere.
- kameraer: Kameraer er også avgjørende for autonom kjøring. De brukes til å oppdage trafikksignaler, lese veiskilt og identifisere objekter og fotgjengere. Kameraer kan også brukes til å lage detaljerte kart over veier og motorveier, som er avgjørende for at selvkjørende biler skal kunne navigere trygt.
Hvordan automotive AI-algoritmer brukes for selvkjørende biler

AI-algoritmer er avgjørende for autonom kjøring. De gjøre det mulig for bilen å ta avgjørelser og reagere til miljøet i sanntid. Det finnes ulike typer maskinlæringsalgoritmer som brukes av selvkjørende biler, inkludert overvåket og uovervåket læring.
Overvåket vs Uovervåket læring
Overvåket læring er en type maskinlæringsalgoritme som bruker merkede data til trene AI-modellen. Ved autonom kjøring kan overvåket læring brukes til oppgaver som gjenstandsdeteksjon, kjørefeltsdeteksjon og fotgjengerregistrering. Uovervåket læring, derimot, brukes til oppgaver der dataene ikke er merket. Denne typen læring er nyttig for oppgaver som oppdagelse av anomalier og gruppering.
Hvilke maskinlæringsalgoritmer brukes i selvkjørende biler
Det finnes flere maskinlæringsalgoritmer som brukes av selvkjørende biler. Disse algoritmene er designet for å utføre spesifikke oppgaver og gjøre det mulig for bilen å reagere på omgivelsene. Noen av de mest populære maskinlæringsalgoritmene som brukes i autonom kjøring inkluderer:
AdaBoost for dataklassifisering
AdaBoost er en maskinlæringsalgoritme som brukes til dataklassifisering. Det fungerer ved å kombinere flere svake klassifiserere til en sterk klassifikator. Ved autonom kjøring kan AdaBoost brukes til oppgaver som objektgjenkjenning og kjørefeltregistrering.
TextonBoost for objektgjenkjenning
TextonBoost er en maskinlæringsalgoritme som brukes for objektgjenkjenning. Det fungerer ved å analysere teksturen til et objekt og bruke denne informasjonen til å klassifisere den. TextonBoost er spesielt nyttig for oppgaver som f.eks fotgjengergjenkjenning og trafikkskiltgjenkjenning.
Histogram of Oriented Gradients (HOG)
Histogram over orienterte gradienter (HOG) er en maskinlæringsalgoritme som brukes til objektdeteksjon. Det fungerer ved å analysere retningen til kantene i et bilde og bruke denne informasjonen til å oppdage objekter. HOG er spesielt nyttig for oppgaver som fotgjenger- og kjøretøydeteksjon.
YOLO (Du ser bare en gang)
YOLO er en maskinlæringsalgoritme som brukes til gjenstandsgjenkjenning i sanntid. Det fungerer ved å dele et bilde inn i rutenett og analysere hvert rutenett for objekter. YOLO er spesielt nyttig for oppgaver som fotgjenger- og kjøretøydeteksjon.
Hvilke andre læringsalgoritmer kan brukes?

Det er flere andre maskinlæringsalgoritmer som kan brukes i autonom kjøring, avhengig av oppgaven. Disse inkluderer dyp læringsalgoritmer slik som Convolutional Neural Networks (CNNs) og Recurrent Neural Networks (RNNs), samt forsterkende læringsalgoritmer.
Konvolusjonelle nevrale nettverk
Konvolusjonelle nevrale nettverk (CNN) er en type dyplæringsalgoritme som ofte brukes i autonom kjøring. Disse nettverkene er designet for å analysere visuelle data og er spesielt nyttige for oppgaver som gjenstandsdeteksjon og klassifisering. I autonom kjøring er CNN-er vant til analysere data fra kameraer og lidarsensorer for å oppdage gjenstander som fotgjengere, kjøretøy og trafikkskilt. Nettverket kan lære å gjenkjenne disse objektene ved å analysere tusenvis av bilder, slik at bilen kan ta nøyaktige og informerte avgjørelser i sanntid. CNN-er har også blitt brukt til å lage detaljerte kart over veier og motorveier, som er avgjørende for at selvkjørende biler skal kunne navigere trygt.
Gjentatte nevrale nettverk
Gjentatte nevrale nettverk (RNN) er en annen type dyplæringsalgoritme som brukes i autonom kjøring. I motsetning til CNN-er, er RNN-er designet for å analysere sekvensielle data, noe som gjør dem spesielt nyttige for oppgaver som å forutsi fremtidige hendelser og baner. Ved autonom kjøring kan RNN-er brukes til å forutsi oppførselen til andre kjøretøy og fotgjengere basert på deres tidligere bevegelser. Ved å analysere tidligere data kan RNN-er forutsi fremtidig posisjon av disse objektene og la bilen ta avgjørelser deretter. Dette er spesielt nyttig i situasjoner der det er usikkerhet, for eksempel i et trafikkert veikryss. RNN-er kan også brukes til oppgaver som naturlig språkbehandling, som lar bilen forstå og svare på talekommandoer fra passasjerer.
Final Thoughts
AI og maskinlæring driver utviklingen av autonom kjøring. Disse teknologiene gjør det mulig for selvkjørende biler å navigere i miljøet trygt og effektivt. Ettersom teknologien fortsetter å utvikle seg, kan vi forvente å se mer avanserte AI-algoritmer bli brukt i autonom kjøring.
Hva er din reaksjon?