Rola sztucznej inteligencji w autonomicznej jeździe
Autonomiczna jazda to szybko rozwijająca się technologia, która ma potencjał zrewolucjonizowania sposobu, w jaki będziemy się poruszać w przyszłości. Samochody autonomiczne, znane również jako samochody samojezdne, to pojazdy, które są w stanie samodzielnie się poruszać bez ingerencji człowieka. Samochody te w dużym stopniu opierają się na sztucznej inteligencji (AI) i algorytmach uczenia maszynowego, aby podejmować decyzje i reagować na otoczenie. W tym artykule przyjrzymy się roli AI w autonomicznej jeździe i temu, jak jest ona transformację branży motoryzacyjnej.
Czym są samochody autonomiczne?
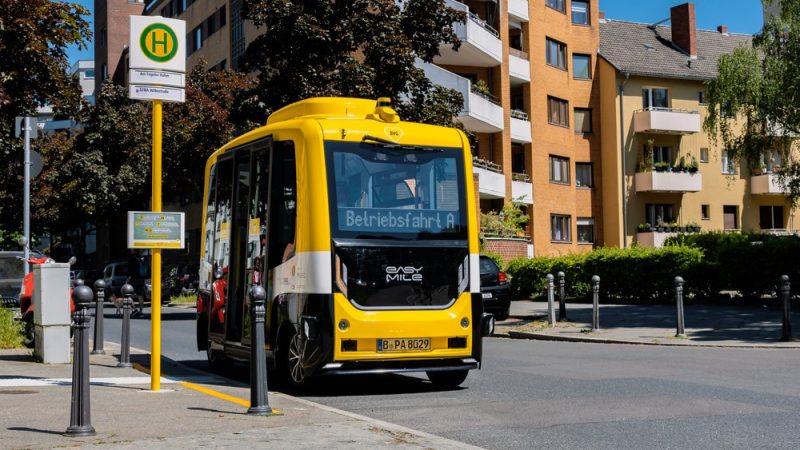
Samochody autonomiczne to pojazdy, które wykorzystują kombinację czujników, kamer i algorytmów AI do samodzielnego poruszania się bez ingerencji człowieka. Są zaprojektowane tak, aby wyczuwać otoczenie i podejmować decyzje na podstawie tych informacji. Te samochody mogą wykrywać sygnalizację świetlną, pieszych, inne pojazdy i warunki drogowe, aby bezpiecznie poruszać się z punktu A do punktu B. Istnieją różne poziomy autonomii, od poziomu 0 (brak automatyzacji) do poziomu 5 (pełna automatyzacja). Samochody autonomiczne poziomu 5 są w pełni autonomiczne i nie wymagają żadnej ingerencji człowieka.
Sztuczna inteligencja i autonomiczna jazda

Sztuczna inteligencja jest siłą napędową autonomicznej jazdy. Autonomiczne samochody wykorzystują kombinację algorytmów uczenia maszynowego, widzenia komputerowego i głębokiego uczenia się, aby podejmować decyzje i poruszać się po swoim otoczeniu. Algorytmy te umożliwiają samochodowi analizowanie ogromnych ilości danych w czasie rzeczywistym, co pozwala mu reaguj szybko i bezpiecznie na jakiekolwiek zmiany w otoczeniu.
Jaka jest rola sztucznej inteligencji w budowaniu infrastruktury dla pojazdów autonomicznych
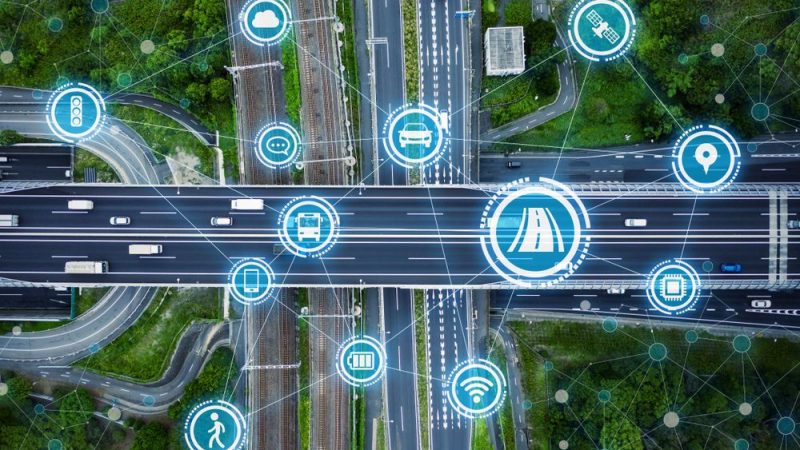
Sukces autonomicznej jazdy zależy od infrastruktury, która ją obsługuje. Sztuczna inteligencja odgrywa kluczową rolę w budowaniu tej infrastruktury. Na przykład sztuczna inteligencja może być używana do analizowania wzorców ruchu i zoptymalizować płynność ruchu. Można go również wykorzystać do tworzenia szczegółowych map dróg i autostrad, które są niezbędne dla bezpiecznej nawigacji samochodów autonomicznych.
Jak samochody autonomiczne podejmują decyzje o życiu lub śmierci?
Jednym z największych wyzwań stojących przed rozwojem autonomicznych samochodów jest to, jak powinny one podejmować decyzje o życiu lub śmierci. Na przykład, jeśli autonomiczny samochód znajdzie się w sytuacji, w której musi wybrać między uderzeniem pieszego a skręceniem i potencjalnym skrzywdzeniem pasażerów, jaką decyzję powinien podjąć? Jest to złożona kwestia etyczna, która wymaga starannego rozważenia. Algorytmy sztucznej inteligencji i uczenia maszynowego mogą pomóc aby rozwiązać ten problem poprzez analizę ogromnych ilości danych i opracowanie modeli podejmowania decyzji, które stawiają bezpieczeństwo na pierwszym miejscu.
Czy GDDR6 jest ważny dla przyszłości autonomicznej jazdy
Podwójna szybkość transmisji danych graficznych (GDDR) to rodzaj pamięci, który jest niezbędny do autonomicznej jazdy. GDDR6 staje się coraz ważniejszy dla samochodów autonomicznych. Ta pamięć jest używana do przechowywania i przetwarzania dużych ilości danych generowanych przez czujniki i kamery samochodu. GDDR6 jest szybszy i wydajniejszy niż poprzednie generacje, co oznacza, że samochody autonomiczne mogą przetwarzać więcej danych w czasie rzeczywistym, zwiększając ich dokładność i bezpieczeństwo.
Samochody autonomiczne: w jaki sposób generują swoje dane
Autonomiczne samochody generują ogromne ilości danych, które są wykorzystywane do podejmowania decyzji i nawigacji w ich otoczeniu. Dane te są generowane za pomocą kombinacji czujników i kamer.
- Czujniki:Samochody autonomiczne wykorzystują różne czujniki, w tym lidar, radar i czujniki ultradźwiękowe, aby wykrywać otoczenie. Lidar wykorzystuje wiązki laserowe do tworzenia trójwymiarowej mapy otoczenia samochodu, podczas gdy radar wykorzystuje fale radiowe do wykrywania położenia i ruchu innych pojazdów. Czujniki ultradźwiękowe służą do wykrywania pobliskich obiektów, takich jak zaparkowane samochody lub piesi.
- Aparaty:Kamery są również niezbędne do autonomicznej jazdy. Służą do wykrywania sygnalizacji świetlnej, odczytywania znaków drogowych oraz identyfikacji obiektów i pieszych. Kamery mogą być również wykorzystywane do tworzenia szczegółowych map dróg i autostrad, które są niezbędne do bezpiecznej nawigacji samochodów autonomicznych.
Jak algorytmy sztucznej inteligencji w motoryzacji są wykorzystywane w samochodach autonomicznych

Algorytmy AI są niezbędne do autonomicznej jazdy. umożliwia samochodowi podejmowanie decyzji i reagowanie do swojego otoczenia w czasie rzeczywistym. Istnieją różne typy algorytmów uczenia maszynowego używanych przez samochody autonomiczne, w tym uczenie nadzorowane i nienadzorowane.
Uczenie nadzorowane i nienadzorowane
Uczenie nadzorowane to rodzaj algorytmu uczenia maszynowego, który wykorzystuje dane oznaczone do trenuj model AI. W autonomicznej jeździe uczenie nadzorowane może być używane do zadań takich jak wykrywanie obiektów, wykrywanie pasów ruchu i wykrywanie pieszych. Z drugiej strony uczenie nienadzorowane jest używane do zadań, w których dane nie są etykietowane. Ten typ uczenia jest przydatny do zadań takich jak wykrywanie anomalii i klastrowanie.
Jakie algorytmy uczenia maszynowego są wykorzystywane w samochodach autonomicznych
Istnieje kilka algorytmów uczenia maszynowego używanych przez samochody autonomiczne. Algorytmy te są zaprojektowane, aby wykonywać określone zadania i umożliwić samochodowi reagowanie na otoczenie. Niektóre z najpopularniejszych algorytmów uczenia maszynowego stosowanych w autonomicznej jeździe obejmują:
AdaBoost do klasyfikacji danych
AdaBoost to algorytm uczenia maszynowego używany do klasyfikacji danych. Działa poprzez łączenie kilku słabych klasyfikatorów w jeden silny klasyfikator. W autonomicznej jeździe AdaBoost może być używany do zadań takich jak wykrywanie obiektów i wykrywanie pasa ruchu.
TextonBoost do rozpoznawania obiektów
TextonBoost to algorytm uczenia maszynowego używany do rozpoznawania obiektów. Działa poprzez analizę tekstury obiektu i wykorzystanie tych informacji do jego klasyfikacji. TextonBoost jest szczególnie przydatny do zadań takich jak wykrywanie pieszych i rozpoznawanie znaków drogowych.
Histogram gradientów zorientowanych (HOG)
Histogram zorientowanych gradientów (HOG) to algorytm uczenia maszynowego używany do wykrywania obiektów. Działa poprzez analizę orientacji krawędzi na obrazie i wykorzystanie tych informacji do wykrywania obiektów. HOG jest szczególnie przydatny do zadań takich jak wykrywanie pieszych i pojazdów.
YOLO (patrzysz tylko raz)
YOLO to algorytm uczenia maszynowego używany do wykrywanie obiektów w czasie rzeczywistym. Działa poprzez podzielenie obrazu na siatki i analizowanie każdej siatki pod kątem obiektów. YOLO jest szczególnie przydatny do zadań takich jak wykrywanie pieszych i pojazdów.
Jakie inne algorytmy uczenia można wykorzystać?

Istnieje kilka innych algorytmów uczenia maszynowego, które można wykorzystać w autonomicznej jeździe, w zależności od zadania. Obejmują one: algorytmy głębokiego uczenia się takie jak splotowe sieci neuronowe (CNN) i rekurencyjne sieci neuronowe (RNN), a także algorytmy uczenia się przez wzmacnianie.
Konwolucyjne sieci neuronowe
Konwolucyjne sieci neuronowe (CNN) to rodzaj algorytmu głębokiego uczenia, który jest powszechnie stosowany w autonomicznej jeździe. Sieci te są zaprojektowane do analizy danych wizualnych i są szczególnie przydatne w takich zadaniach, jak wykrywanie i klasyfikowanie obiektów. W autonomicznej jeździe sieci CNN są używane do analizować dane z kamer i czujników lidarowych do wykrywania obiektów, takich jak piesi, pojazdy i znaki drogowe. Sieć może nauczyć się rozpoznawać te obiekty, analizując tysiące obrazów, co pozwala samochodowi podejmować dokładne i świadome decyzje w czasie rzeczywistym. Sieci CNN zostały również wykorzystane do tworzenia szczegółowych map dróg i autostrad, które są niezbędne dla bezpiecznej nawigacji samochodów autonomicznych.
Powtarzające się sieci neuronowe
Powtarzające się sieci neuronowe (RNN) to kolejny rodzaj algorytmu głębokiego uczenia się, który jest używany w autonomicznej jeździe. W przeciwieństwie do CNN, RNN są zaprojektowane do analizy danych sekwencyjnych, co czyni je szczególnie przydatnymi do zadań takich jak przewidywanie przyszłych zdarzeń i trajektorii. W autonomicznej jeździe RNN mogą być używane do przewidywania zachowań innych pojazdów i pieszych na podstawie ich poprzednich ruchów. Analizując przeszłe dane, RNN mogą przewidzieć przyszłą pozycję tych obiektów i pozwalają samochodowi podejmować decyzje w oparciu o nie. Jest to szczególnie przydatne w sytuacjach, w których występuje niepewność, np. na ruchliwym skrzyżowaniu. Sieci RNN mogą być również wykorzystywane do zadań takich jak przetwarzanie języka naturalnego, co pozwala samochodowi rozumieć i reagować na polecenia głosowe pasażerów.
Uwagi końcowe
Sztuczna inteligencja i uczenie maszynowe napędzają rozwój autonomicznej jazdy. Technologie te umożliwiają autonomicznym samochodom bezpieczne i wydajne poruszanie się po otoczeniu. W miarę rozwoju technologii możemy spodziewać się stosowania bardziej zaawansowanych algorytmów sztucznej inteligencji w autonomicznej jeździe.
Jaka jest twoja reakcja?