Роль ИИ в автономном вождении
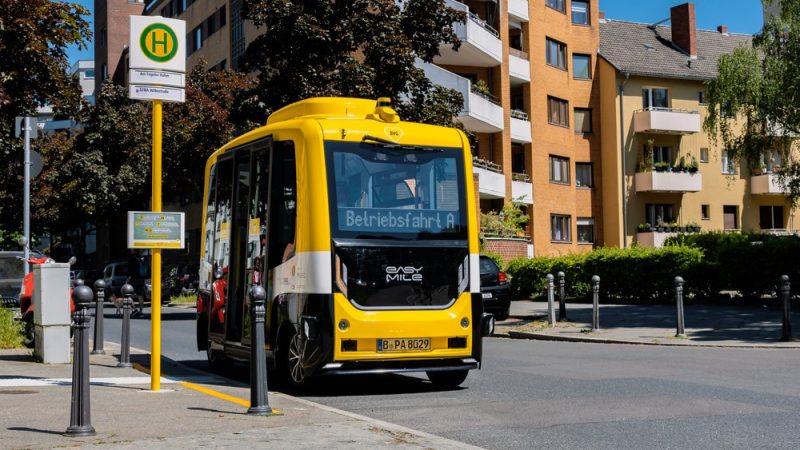
Автономное вождение — это быстро развивающаяся технология, которая может в будущем произвести революцию в том, как мы передвигаемся. Автономные автомобили, также известные как самоуправляемые автомобили, — это транспортные средства, способные самостоятельно передвигаться без участия человека. Эти автомобили в значительной степени полагаются на искусственный интеллект (ИИ) и алгоритмы машинного обучения для принятия решений и реагирования на окружающую среду. В этой статье мы рассмотрим роль ИИ в автономном вождении и то, как он трансформация автомобильной промышленности.
Что такое беспилотные автомобили?
Автономные автомобили — это транспортные средства, которые используют комбинацию датчиков, камер и алгоритмов искусственного интеллекта для навигации без участия человека. Они разработаны для восприятия окружающей среды и принятия решений на основе этой информации. Эти автомобили могут обнаруживать сигналы светофора, пешеходов, другие транспортные средства и дорожные условия для безопасного перемещения из точки А в точку Б. Существуют различные уровни автономности: от уровня 0 (без автоматизации) до уровня 5 (полная автоматизация). Автономные автомобили 5 уровня полностью беспилотны и не требуют вмешательства человека.
ИИ и автономное вождение

ИИ — движущая сила автономного вождения. Автономные автомобили используют комбинацию алгоритмов машинного обучения, компьютерного зрения и глубокого обучения для принятия решений и навигации в окружающей среде. Эти алгоритмы позволяют автомобилю анализировать огромные объемы данных в режиме реального времени, что позволяет ему реагируйте быстро и безопасно к любым изменениям в окружающей среде.
Какова роль ИИ в создании инфраструктуры для автономных транспортных средств?
Успех автономного вождения зависит от инфраструктуры, которая его поддерживает. ИИ играет решающую роль в создании этой инфраструктуры. Например, искусственный интеллект может использоваться для анализа схем дорожного движения и оптимизировать поток трафика. Его также можно использовать для создания подробных карт дорог и автомагистралей, которые необходимы для безопасной навигации беспилотных автомобилей.
Как автономные автомобили принимают решения, касающиеся жизни и смерти?
Одной из самых больших проблем, с которой сталкивается разработка автономных автомобилей, является то, как они должны принимать решения о жизни или смерти. Например, если беспилотный автомобиль находится в ситуации, когда ему нужно выбирать между столкновением с пешеходом или резким поворотом и потенциальным причинением вреда пассажирам, какое решение он должен принять? Это сложный этический вопрос, требующий тщательного рассмотрения. Алгоритмы искусственного интеллекта и машинного обучения могут помочь решить эту проблему путем анализа огромных объемов данных и разработки моделей принятия решений, в которых безопасность ставится во главу угла.
Важна ли GDDR6 для будущего автономного вождения?
Удвоенная скорость передачи данных графики (GDDR) — это тип памяти, необходимый для автономного вождения. GDDR6, в частности, становится все более важным для беспилотных автомобилей. Эта память используется для хранения и обработки больших объемов данных, которые генерируются датчиками и камерами автомобиля. GDDR6 быстрее и эффективнее предыдущих поколений, что означает, что беспилотные автомобили могут обрабатывать больше данных в режиме реального времени, повышая свою точность и безопасность.
Автономные автомобили: как они генерируют данные
Автономные автомобили генерируют огромные объемы данных, которые используются для принятия решений и навигации в окружающей среде. Эти данные генерируются с помощью комбинации датчиков и камер.
- Датчики: Автономные автомобили используют различные датчики, включая лидар, радар и ультразвуковые датчики, для обнаружения своего окружения. Лидар использует лазерные лучи для создания трехмерной карты окружающей среды автомобиля, в то время как радар использует радиоволны для определения положения и движения других транспортных средств. Ультразвуковые датчики используются для обнаружения близлежащих объектов, таких как припаркованные автомобили или пешеходы.
- Камеры: Камеры также необходимы для автономного вождения. Они используются для обнаружения сигналов светофора, чтения дорожных знаков и идентификации объектов и пешеходов. Камеры также могут использоваться для создания подробных карт дорог и автомагистралей, которые необходимы для безопасной навигации беспилотных автомобилей.
Как автомобильные алгоритмы искусственного интеллекта используются для беспилотных автомобилей

Алгоритмы ИИ необходимы для автономного вождения. Они дать возможность автомобилю принимать решения и реагировать к окружающей среде в режиме реального времени. Существуют различные типы алгоритмов машинного обучения, используемых в беспилотных автомобилях, включая контролируемое и неконтролируемое обучение.
Контролируемое и неконтролируемое обучение
Контролируемое обучение — это тип алгоритма машинного обучения, который использует маркированные данные для обучить модель ИИ. В автономном вождении контролируемое обучение может использоваться для таких задач, как обнаружение объектов, обнаружение полосы движения и обнаружение пешеходов. Неконтролируемое обучение, с другой стороны, используется для задач, где данные не маркированы. Этот тип обучения полезен для таких задач, как обнаружение аномалий и кластеризация.
Какие алгоритмы машинного обучения используются в беспилотных автомобилях
Существует несколько алгоритмов машинного обучения, используемых в беспилотных автомобилях. Эти алгоритмы предназначены для выполнять определенные задачи и позволяют автомобилю реагировать на окружающую среду. Некоторые из самых популярных алгоритмов машинного обучения, используемых в автономном вождении, включают:
AdaBoost для классификации данных
АдаБуст — это алгоритм машинного обучения, используемый для классификации данных. Он работает путем объединения нескольких слабых классификаторов в сильный классификатор. В автономном вождении AdaBoost может использоваться для таких задач, как обнаружение объектов и определение полосы движения.
TextonBoost для распознавания объектов
TextonBoost — это алгоритм машинного обучения, используемый для распознавания объектов. Он работает, анализируя текстуру объекта и используя эту информацию для его классификации. TextonBoost особенно полезен для таких задач, как обнаружение пешеходов и распознавание дорожных знаков.
Гистограмма ориентированных градиентов (HOG)
Гистограмма ориентированных градиентов (HOG) — это алгоритм машинного обучения, используемый для обнаружения объектов. Он работает, анализируя ориентацию краев на изображении и используя эту информацию для обнаружения объектов. HOG особенно полезен для таких задач, как обнаружение пешеходов и транспортных средств.
YOLO (Вы только посмотрите один раз)
YOLO — это алгоритм машинного обучения, используемый для обнаружение объектов в реальном времени. Он работает, разделяя изображение на сетки и анализируя каждую сетку на наличие объектов. YOLO особенно полезен для таких задач, как обнаружение пешеходов и транспортных средств.
Какие еще алгоритмы обучения можно использовать?

Существует несколько других алгоритмов машинного обучения, которые можно использовать в автономном вождении, в зависимости от поставленной задачи. К ним относятся: алгоритмы глубокого обучения такие как сверточные нейронные сети (CNN) и рекуррентные нейронные сети (RNN), а также алгоритмы обучения с подкреплением.
Сверточные нейронные сети
Сверточные нейронные сети (CNN,) — это тип алгоритма глубокого обучения, который обычно используется в автономном вождении. Эти сети предназначены для анализа визуальных данных и особенно полезны для таких задач, как обнаружение и классификация объектов. В автономном вождении CNN используются для анализировать данные с камер и лидарных датчиков для обнаружения таких объектов, как пешеходы, транспортные средства и дорожные знаки. Сеть может научиться распознавать эти объекты, анализируя тысячи изображений, что позволяет автомобилю принимать точные и обоснованные решения в режиме реального времени. CNN также использовались для создания подробных карт дорог и автомагистралей, которые необходимы для безопасной навигации беспилотных автомобилей.
Рекуррентные нейронные сети
Рекуррентные нейронные сети (RNN) — это еще один тип алгоритма глубокого обучения, который используется в автономном вождении. В отличие от CNN, RNN предназначены для анализа последовательных данных, что делает их особенно полезными для таких задач, как прогнозирование будущих событий и траекторий. В автономном вождении RNN могут использоваться для прогнозирования поведения других транспортных средств и пешеходов на основе их предыдущих движений. Анализируя прошлые данные, RNN могут предсказать будущее положение этих объектов и позволяют автомобилю принимать соответствующие решения. Это особенно полезно в ситуациях, когда есть неопределенность, например, на оживленном перекрестке. RNN также могут использоваться для таких задач, как обработка естественного языка, что позволяет автомобилю понимать и реагировать на голосовые команды пассажиров.
Заключение
ИИ и машинное обучение являются движущей силой развития автономного вождения. Эти технологии позволяют беспилотным автомобилям безопасно и эффективно перемещаться по окружающей среде. По мере развития технологий можно ожидать, что в автономном вождении будут использоваться более совершенные алгоритмы ИИ.
Какова твоя реакция?