

Otonom Sürüşte Yapay Zekanın Rolü
Otonom sürüş, gelecekte hareket etme şeklimizi devrim niteliğinde değiştirebilecek potansiyele sahip, hızla gelişen bir teknolojidir. Otonom arabalar, kendi kendine giden arabalar olarak da bilinir, insan müdahalesi olmadan kendi kendine yol alabilen araçlardır. Bu arabalar, karar almak ve çevrelerine tepki vermek için büyük ölçüde yapay zekaya (AI) ve makine öğrenme algoritmalarına güvenir. Bu makalede, AI'nın otonom sürüşteki rolünü ve bunun nasıl olduğunu inceleyeceğiz. otomotiv endüstrisini dönüştürüyor.
Otonom Araçlar Nelerdir?
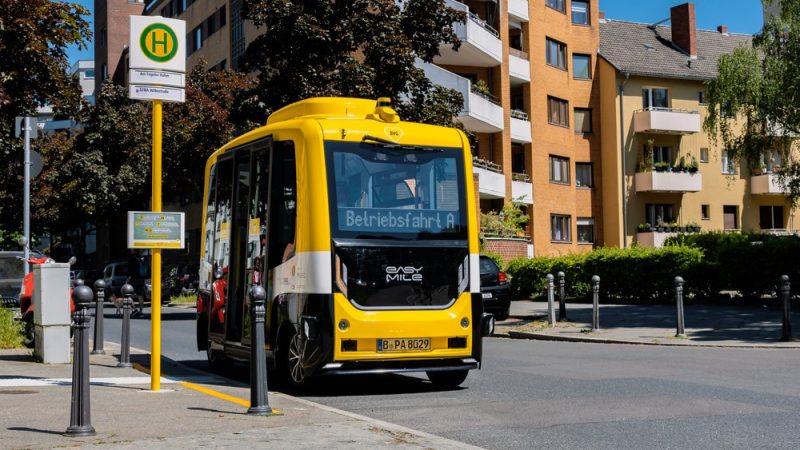
Otonom arabalar, insan müdahalesi olmadan kendi kendilerine yol alabilmek için sensörler, kameralar ve yapay zeka algoritmalarının bir kombinasyonunu kullanan araçlardır. Çevrelerini algılamak ve bu bilgilere dayanarak kararlar almak üzere tasarlanmıştır. Bu arabalar, A noktasından B noktasına güvenli bir şekilde gitmek için trafik sinyallerini, yayaları, diğer araçları ve yol koşullarını algılayabilir. Seviye 0'dan (otomasyon yok) Seviye 5'e (tam otomasyon) kadar değişen farklı otonomi seviyeleri vardır. Seviye 5 otonom arabalar tamamen otonom olup, herhangi bir insan müdahalesine ihtiyaç duymazlar.
Yapay Zeka ve Otonom Sürüş

Yapay zeka, otonom sürüşün arkasındaki itici güçtür. Otonom arabalar, kararlar almak ve çevrelerinde gezinmek için makine öğrenimi algoritmaları, bilgisayar görüşü ve derin öğrenmenin bir kombinasyonunu kullanır. Bu algoritmalar, arabanın gerçek zamanlı olarak büyük miktarda veriyi analiz etmesini sağlayarak, hızlı ve güvenli bir şekilde tepki verin çevresindeki herhangi bir değişikliğe.
Otonom Araçlar İçin Altyapı Oluşturmada Yapay Zekanın Rolü Nedir?
Otonom sürüşün başarısı onu destekleyen altyapıya bağlıdır. Yapay zeka bu altyapının oluşturulmasında önemli bir rol oynar. Örneğin, Yapay zeka trafik düzenlerini analiz etmek ve trafik akışını optimize etAyrıca, otonom araçların güvenli bir şekilde seyredebilmesi için olmazsa olmaz olan yol ve otoyolların detaylı haritalarının oluşturulmasında da kullanılabilir.
Otonom Arabalar Yaşam-Ölüm Kararlarını Nasıl Veriyor?
Otonom arabaların geliştirilmesinde karşılaşılan en büyük zorluklardan biri, yaşam-ölüm kararlarını nasıl vermeleri gerektiğidir. Örneğin, otonom bir araba bir yayaya çarpmak veya yoldan çıkıp yolcularına zarar verme potansiyeli arasında seçim yapmak zorunda kalırsa, hangi kararı vermelidir? Bu, dikkatli bir değerlendirme gerektiren karmaşık bir etik sorundur. Yapay zeka ve makine öğrenimi algoritmaları yardımcı olabilir Bu sorunu, büyük miktarda veriyi analiz ederek ve güvenliği önceliklendiren karar alma modelleri geliştirerek ele almak.
GDDR6 Otonom Sürüşün Geleceği İçin Önemli mi?
Grafik Çift Veri Hızı (GDDR), otonom sürüş için olmazsa olmaz bir bellek türüdür. Özellikle GDDR6, otonom araçlar için giderek daha önemli hale geliyor. Bu bellek, aracın sensörleri ve kameraları tarafından üretilen büyük miktardaki verileri depolamak ve işlemek için kullanılır. GDDR6, önceki nesillerden daha hızlı ve daha verimlidir, bu da otonom araçların gerçek zamanlı olarak daha fazla veriyi işleyebileceği, doğruluklarını ve güvenliklerini artırabileceği anlamına gelir.
Otonom Arabalar: Verilerini Nasıl Üretiyorlar?
Otonom arabalar, karar almak ve çevrelerinde gezinmek için kullanılan büyük miktarda veri üretir. Bu veriler, sensörler ve kameraların bir kombinasyonu aracılığıyla üretilir.
- Sensörler: Otonom arabalar çevrelerini tespit etmek için lidar, radar ve ultrasonik sensörler dahil olmak üzere çeşitli sensörler kullanır. Lidar, aracın çevresinin 3 boyutlu haritasını oluşturmak için lazer ışınlarını kullanırken, radar diğer araçların konumunu ve hareketini tespit etmek için radyo dalgalarını kullanır. Ultrasonik sensörler Park halindeki arabalar veya yayalar gibi yakındaki nesneleri tespit etmek için kullanılır.
- Kameralar: Kameralar otonom sürüş için de önemlidir. Trafik sinyallerini algılamak, yol işaretlerini okumak ve nesneleri ve yayaları tanımlamak için kullanılırlar. Kameralar ayrıca otonom araçların güvenli bir şekilde hareket edebilmesi için gerekli olan yolların ve otoyolların ayrıntılı haritalarını oluşturmak için de kullanılabilir.
Otomotiv Yapay Zeka Algoritmaları Otonom Araçlar İçin Nasıl Kullanılır?

Yapay zeka algoritmaları otonom sürüş için olmazsa olmazdır. Arabanın karar almasını ve tepki vermesini sağlamak gerçek zamanlı olarak çevresine. Otonom sürüşlü otomobiller tarafından kullanılan, denetlenen ve denetlenmeyen öğrenme dahil olmak üzere farklı makine öğrenme algoritması türleri vardır.
Denetimli ve Denetimsiz Öğrenme
Gözetimli öğrenme, etiketli verileri kullanarak bir tür makine öğrenme algoritmasıdır. AI modelini eğitOtonom sürüşte, nesne algılama, şerit algılama ve yaya algılama gibi görevler için gözetimli öğrenme kullanılabilir. Öte yandan gözetimsiz öğrenme, verilerin etiketlenmediği görevler için kullanılır. Bu tür öğrenme, anormallik algılama ve kümeleme gibi görevler için faydalıdır.
Otonom Arabalarda Hangi Makine Öğrenme Algoritmaları Kullanılıyor?
Otonom araçlar tarafından kullanılan çeşitli makine öğrenme algoritmaları vardır. Bu algoritmalar, belirli görevleri yerine getirmek ve aracın çevresine tepki vermesini sağlar. Otonom sürüşte kullanılan en popüler makine öğrenme algoritmalarından bazıları şunlardır:
Veri Sınıflandırması için AdaBoost
AdaBoost veri sınıflandırması için kullanılan bir makine öğrenme algoritmasıdır. Birkaç zayıf sınıflandırıcıyı güçlü bir sınıflandırıcıya birleştirerek çalışır. Otonom sürüşte AdaBoost, nesne algılama ve şerit algılama gibi görevler için kullanılabilir.
Nesne Tanıma için TextonBoost
TextonBoost, nesne tanıma için kullanılan bir makine öğrenme algoritmasıdır. Bir nesnenin dokusunu analiz ederek ve bu bilgiyi kullanarak onu sınıflandırarak çalışır. TextonBoost, özellikle şu gibi görevler için kullanışlıdır: yaya algılama ve trafik işareti tanıma.
Yönlendirilmiş Gradyanlar Histogramı (HOG)
Yönlendirilmiş Gradyanların Histogramı (HOG), nesne algılama için kullanılan bir makine öğrenme algoritmasıdır. Bir görüntüdeki kenarların yönelimini analiz ederek ve bu bilgiyi nesneleri algılamak için kullanarak çalışır. HOG, özellikle yaya algılama ve araç algılama gibi görevler için kullanışlıdır.
YOLO (Sadece Bir Kez Bakarsınız)
YOLO, makine öğrenimi için kullanılan bir algoritmadır. gerçek zamanlı nesne algılama. Bir görüntüyü ızgaralara bölerek ve her ızgarayı nesneler açısından analiz ederek çalışır. YOLO, özellikle yaya algılama ve araç algılama gibi görevler için kullanışlıdır.
Başka Hangi Öğrenme Algoritmaları Kullanılabilir?

Eldeki göreve bağlı olarak otonom sürüşte kullanılabilecek birkaç başka makine öğrenme algoritması daha vardır. Bunlar şunları içerir: derin öğrenme algoritmaları Örneğin, Evrişimsel Sinir Ağları (CNN'ler) ve Yinelemeli Sinir Ağları (RNN'ler) ve takviyeli öğrenme algoritmaları.
Dönüşümlü Sinir Ağları
Evrişimsel Sinir Ağları (CNN'ler) otonom sürüşte yaygın olarak kullanılan bir tür derin öğrenme algoritmasıdır. Bu ağlar görsel verileri analiz etmek için tasarlanmıştır ve özellikle nesne algılama ve sınıflandırma gibi görevler için faydalıdır. Otonom sürüşte, CNN'ler kameralardan ve lidar sensörlerinden gelen verileri analiz edin yayalar, araçlar ve trafik işaretleri gibi nesneleri algılamak için. Ağ, binlerce görüntüyü analiz ederek bu nesneleri tanımayı öğrenebilir ve böylece aracın gerçek zamanlı olarak doğru ve bilgili kararlar almasını sağlayabilir. CNN'ler ayrıca, otonom araçların güvenli bir şekilde hareket edebilmesi için gerekli olan yolların ve otoyolların ayrıntılı haritalarını oluşturmak için de kullanılmıştır.
Tekrarlayan Sinir Ağları
Tekrarlayan Sinir Ağları (RNN'ler) otonom sürüşte kullanılan başka bir derin öğrenme algoritması türüdür. CNN'lerin aksine, RNN'ler sıralı verileri analiz etmek için tasarlanmıştır ve bu da onları gelecekteki olayları ve yörüngeleri tahmin etme gibi görevler için özellikle yararlı hale getirir. Otonom sürüşte, RNN'ler diğer araçların ve yayaların davranışlarını önceki hareketlerine göre tahmin etmek için kullanılabilir. Geçmiş verileri analiz ederek, RNN'ler gelecekteki pozisyonu tahmin etmek Bu nesnelerin ve aracın buna göre kararlar almasını sağlar. Bu, özellikle yoğun bir kavşak gibi belirsizliğin olduğu durumlarda faydalıdır. RNN'ler ayrıca aracın yolculardan gelen sesli komutları anlamasına ve yanıtlamasına olanak tanıyan doğal dil işleme gibi görevler için de kullanılabilir.
Son Düşüncelerimiz
Yapay zeka ve makine öğrenimi, otonom sürüşün gelişimini yönlendiriyor. Bu teknolojiler, otonom araçların çevrelerinde güvenli ve verimli bir şekilde gezinmesini sağlıyor. Teknoloji gelişmeye devam ettikçe, otonom sürüşte daha gelişmiş yapay zeka algoritmalarının kullanılmasını bekleyebiliriz.
Tepkiniz nedir?